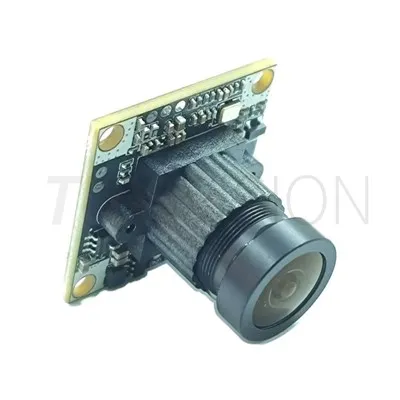
Модулі роботизованих камер- із підтримкою AI для навігації, SLAM і обробки об’єктів
▐ Опис продукції
Обладнання Vision, створене для мобільних роботів і інтелектуальних машин
Наші рішення для роботизованого модуля камери розроблено для-самокерованих машин, які залежать від надійних візуальних даних для обробки об’єктів, навігації, локалізації та визначення перешкод. AGV, AMR, роботи-доставники, промислові роботизовані зброї та інші мобільні платформи, де поле зору, синхронізація кадрів, сприйняття глибини та механічна стабільність безпосередньо впливають на продуктивність системи, можуть використовувати цю конструкцію камери.
Ми можемо налаштувати подвійні або потрійні конфігурації об’єктивів, синхронізоване отримання зображення, оптимальні комбінації кута огляду та-механічне встановлення-спеціальної програми для стерео- та кількох-систем камер. Для проектів, у яких використовуються конвеєри зору на основі ROS або ROS2-, також можна створити попередньо відкалібровані оптичні налаштування, що допоможе командам інженерів мінімізувати роботу з інтеграції на етапах прототипу та розгортання.
Наша технічна команда працює з клієнтами, щоб адаптувати апаратне забезпечення камери до процесора робота, робочого середовища та потреб алгоритму зору, від вибору датчика й об’єктива до синхронізації камери, дизайну FPC, ударостійкого-кріплення та калібрування зображення.
▐ Основні характеристики
Синхронізоване багато-камерне бачення
Зображення, орієнтоване-на широке поле зору та глибину
Міцна механічна настройка
ROS та інтеграція вбудованої платформи
▐ Технічна специфікація
| Пункт | Специфікація |
|---|---|
| Інтерфейс | MIPI CSI-2 / USB / Індивідуальний |
| Конфігурація камери | Монокуляр / Стерео / Подвійна / Потрійна камера |
| Діапазон глибин | Програма-залежна / індивідуальна |
| Поле зору | Індивідуальне горизонтальне / вертикальне поле зору |
| Кадрова синхронізація | Апаратна/програмна синхронізація |
| Джерело живлення | Застосування-Специфічний діапазон напруги |
| Конфігурація об'єктива | Попередньо-відкалібрований/налаштований підбір лінз |
| Механічне кріплення | Стандартне / індивідуальне кріплення-амортизатора |
| Робоча температура | Стандартний / промисловий клас |
| застосування | AGV, AMR, роботи-доставники, роботизована зброя |
▐ Конфігурація датчика та зору
Роздільна здатність сенсора — не єдиний фактор, який впливає на якість зору робота. Система зображення повинна пропонувати відповідну комбінацію продуктивності пікселів, керування експозицією, охоплення лінзи, синхронізації та оптичної узгодженості для навігації, SLAM, виявлення перешкод і маніпулювання об’єктами. Платформа обробки робота, бажана робоча відстань, умови освітлення та необхідна частота кадрів — усе це враховується під час вибору й точного -налаштування датчиків камери.
▐ Переваги продукту
01
Точна синхронізація-камер
Скоординоване отримання зображень допомагає системам стерео- та кількох-камер підтримувати узгоджений час між потоками зображень, підтримуючи надійне обчислення глибини, візуальну одометрію, SLAM та-сприйняття роботами в реальному{1}}часі.
02
Оптимізований кут зору для навігації та глибини
Комбінації лінз і датчиків можна вибирати відповідно до робочої відстані робота та вимог до огляду, забезпечуючи практичне покриття для виявлення перешкод, планування шляху, локалізації та розпізнавання об’єктів.
03
Налаштована ударостійка-структура камери
Механічні розміри, монтажні позиції, FPC-маршрути та конструкції-амортизатора можна адаптувати до шасі робота чи кінцевого-ефектора, допомагаючи захистити оптичне вирівнювання в мобільних і промислових робочих середовищах.
04
ROS/ROS2 і підтримка вбудованої інтеграції
Конфігурації камери можна підготувати для систем на основі ROS і ROS2 і узгодити з вбудованими обчислювальними платформами, за допомогою інженерної допомоги, доступної для адаптації драйвера, калібрування, синхронізації та інтеграції конвеєра зображення.
▐ Чому варто обрати наші рішення для роботизованих камер
Розробка бачення-роботів, орієнтована на техніку
Ми підходимо до розробки роботизованої камери з повного ланцюга отримання зображень, а не лише камери, враховуючи характеристики сенсора, оптичне покриття, синхронізацію, вимоги до обробки та фізичні умови встановлення робота.
Налаштування подвійної та потрійної камери
Для стереоглибини та сприйняття кількох{0}}видів ми можемо налаштувати подвійні чи потрійні макети лінз, оптичне узгодження, з’єднання FPC, положення роз’ємів і механічні структури навколо вашої платформи робота.
Підтримка від-прототипу до-виробництва
Ми підтримуємо-розробку-концепції, інженерну валідацію, пілотні збірки та серійне виробництво за допомогою конфігурованого апаратного забезпечення камери та практичної технічної комунікації протягом усього проектного циклу.
▐ застосування


▐ Сертифікати та гарантія якості

ISO 9001

ISO 45001

ISO 14001

ЕМС тест

Сертифікат CE
▐ Служба налаштування
Обладнання камери часто потрібне для платформ роботів, щоб відповідати суворим механічним, оптичним і обчислювальним вимогам. Від вибору датчика та об’єктива до синхронізації камери, маршрутизації FPC, розміщення роз’ємів, калібрування та механічного встановлення – ми пропонуємо налаштування.

Об'єктив
переглянути більше

датчик
переглянути більше

Форма
переглянути більше

Роз'єм
переглянути більше
▐ FAQ
Q1: Які типи роботів можуть використовувати ці модулі камери?
+
-
Вони підходять для AGV, AMR, автономних роботів доставки, промислових роботизованих зброї, мобільних інспекційних платформ та інших машин, які потребують візуальної навігації, локалізації, сприйняття глибини або обробки об’єктів.
Q2: Чи можете ви надати конфігурації стерео або кількох-камер?
+
-
так Ми можемо розробити конфігурації з подвійною або потрійною камерою з узгодженими об’єктивами, індивідуальними з’єднаннями FPC, механічним позиціонуванням і синхронізацією відповідно до архітектури сприйняття робота.
Q3: Чи можна використовувати камеру для проектів ROS або ROS2?
+
-
так Конфігурації камери можна підготувати для середовищ розробки на основі ROS і ROS2. Технічна підтримка може покривати конфігурацію камери, калібрування, синхронізацію та вимоги до інтеграції залежно від вибраної апаратної платформи.
Q4: Чи можете ви налаштувати поле зору, діапазон глибини та структуру кріплення камери?
+
-
так Вибір об’єктива, поле зору, робоча відстань, відстань між камерами, маршрут FPC, положення роз’єму та конструкції кріплення-амортизатора можна налаштувати відповідно до механічних і візуальних вимог робота.
Q5: Яку інформацію я маю надати для персоналізованого проекту роботи-камери?
+
-
Будь ласка, вкажіть тип робота, процесор або обчислювальну платформу, необхідну роздільну здатність і частоту кадрів, цільове поле зору, робочу відстань, вимоги до глибини, інтерфейс, доступний простір для встановлення та бажану конфігурацію об’єктива. Тоді наша команда інженерів може порекомендувати відповідну архітектуру камери та шлях налаштування.
Популярні Мітки: модулі камери роботів, виробники модулів камери роботів Китай